当舵机在机器人、模型等运转复杂的环境下使用时,是否有这些担忧:舵机卡齿,舵机烧毁,舵机受外力影响被堵转导致的损坏......?
带离合功能和电子保护的舵机,刚好能解决这个问题:
离合功能
当舵机在正常运行期间有外力改变其角度时, 通过离合功能舵机能自动复位并继续工作,弥补了普通舵机在运作期间受外力改变角度容易损坏的缺点。
电子保护
当舵机被堵转5秒后舵机将自行断电保护,防止舵机因被堵转而烧毁。
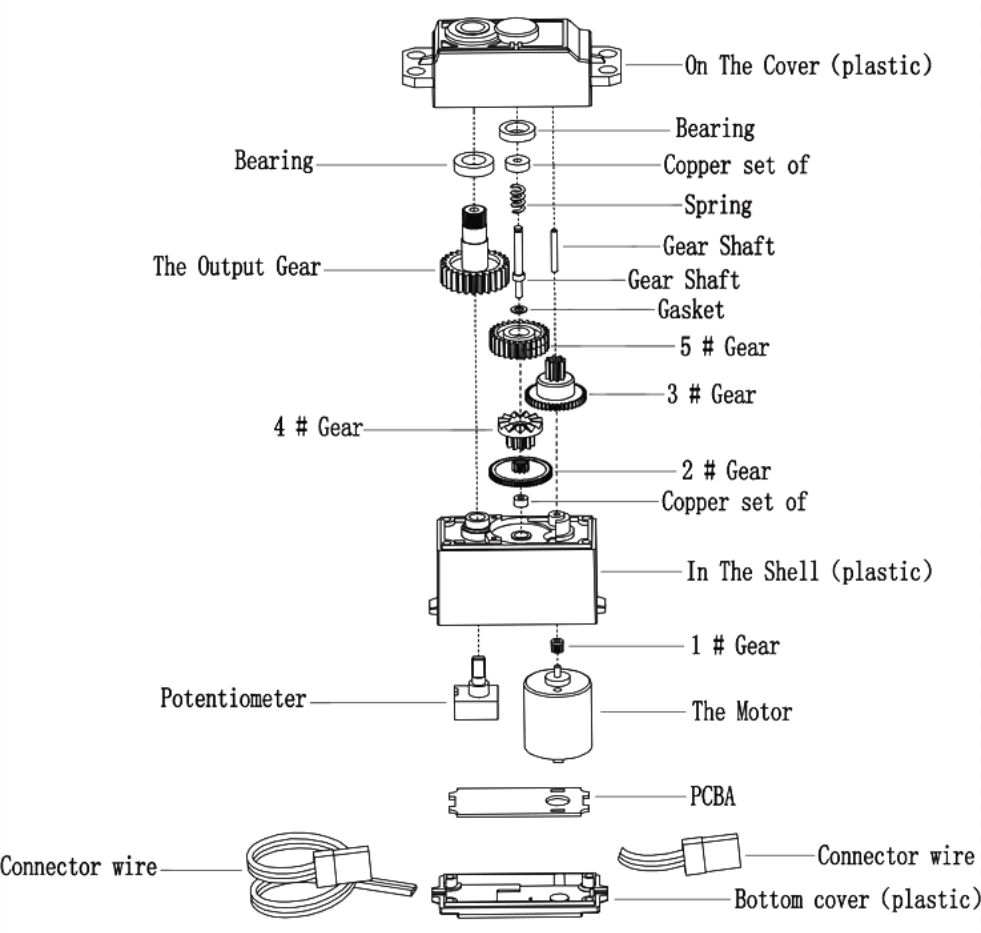
舵机内部结构
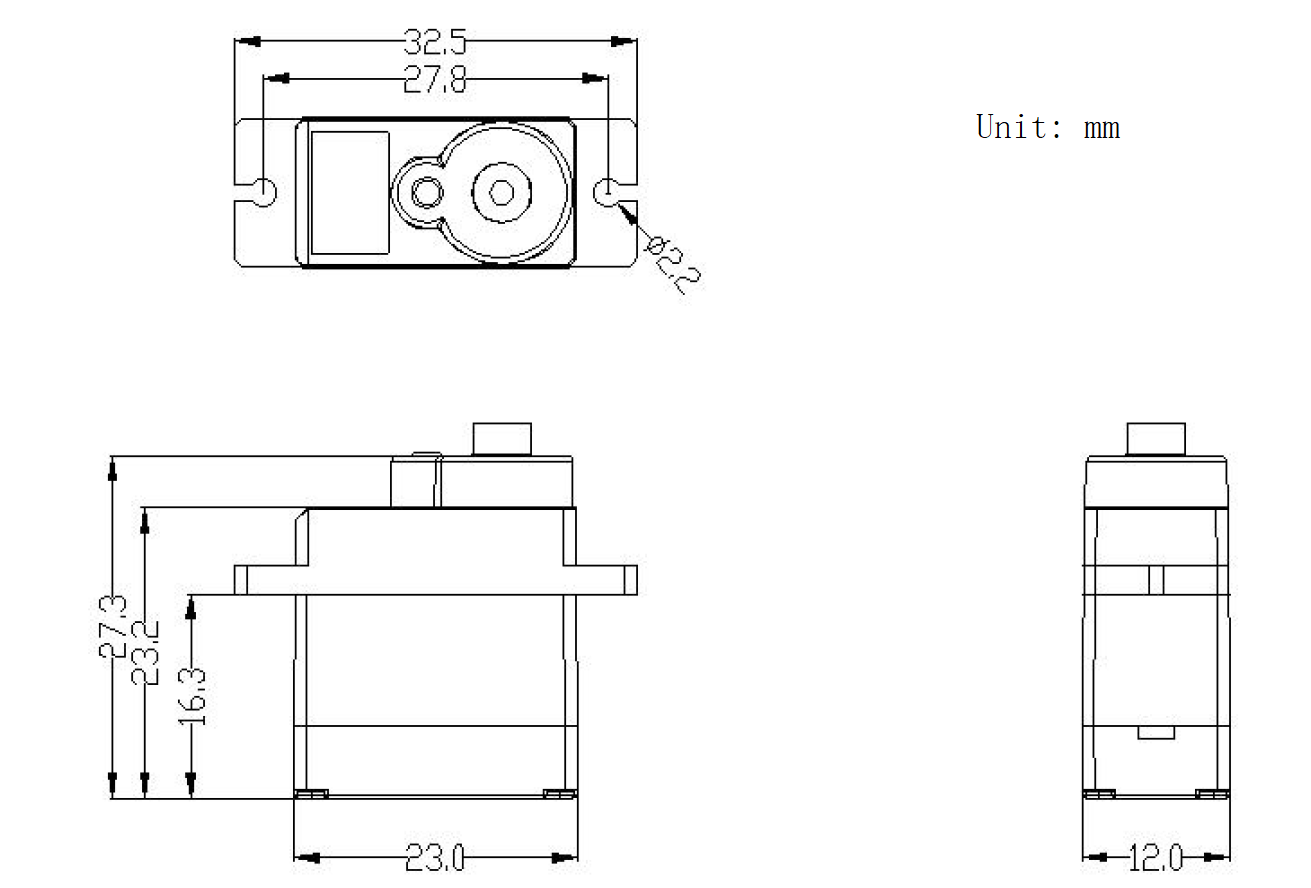
机械尺寸
技术规格
- 工作电压范围:4.8-6V DC
- 静态电流:≤8mA at 6.0V
- 空载电流:≤50mA at 4.8V, ≤60mA at6.0V
- 堵转电流:≤550mA at 4.8V, ≤650mA at 6.0V
- 额定扭矩:≥0.32kgf·cm at 4.8V, ≤0.4kgf·cm at 6.0V
- 堵转扭矩:≥1.0kgf·cm at4.8V, ≤1.2kgf·cm at6.0V
- 操作角度:180°±10°
- 信号宽度范围:500~2500μs
- 通信方式:PWM
Mind+使用方法
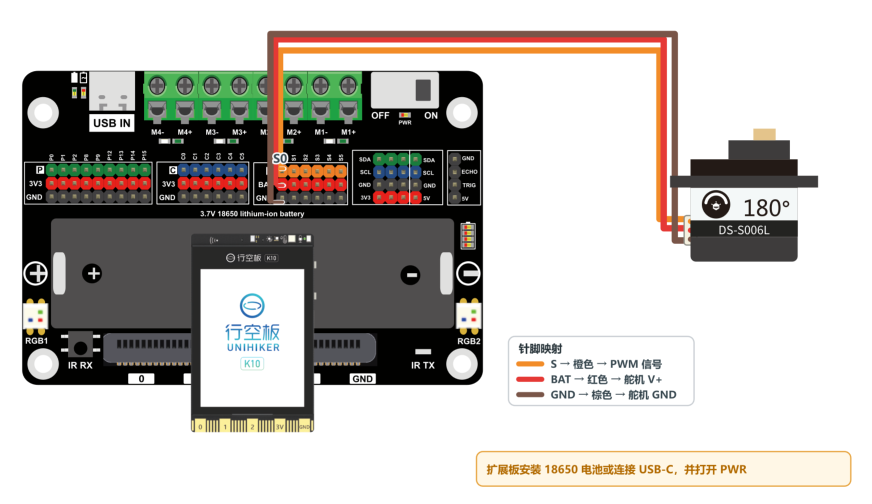
和其他180°金属舵机使用方法类似,均需要进入对应主控板,其中线序对应信号为:
- 橙色→PWM
- 红色→VCC
- 棕色→ GND
行空板K10控制
行空板K10控制舵机来回旋转
以行空板K10和扩展板(DFR1216)为例,控制舵机来回旋转。
器材清单:
行空板K10、多功能扩展板(DFR1216)、离合舵机
软件准备:
1、下载及安装官网最新软件。下载地址:https://www.mindplus.cc 详细教程:Mind+基础wiki教程-软件下载安装
2、切换到“上传模式”。“扩展”中选择“主控板”中的“行空板K10”和其他“模块扩展”(mind+ v1是“用户库”分类检索DFR1216)中的“行空板IO扩展板(DFR1216)”。切换模式和加载库的详细操作链接
接线图:
示例程序:
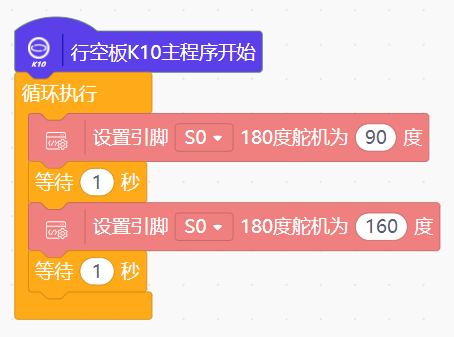
行空板K10其他扩展板控制舵机来回旋转
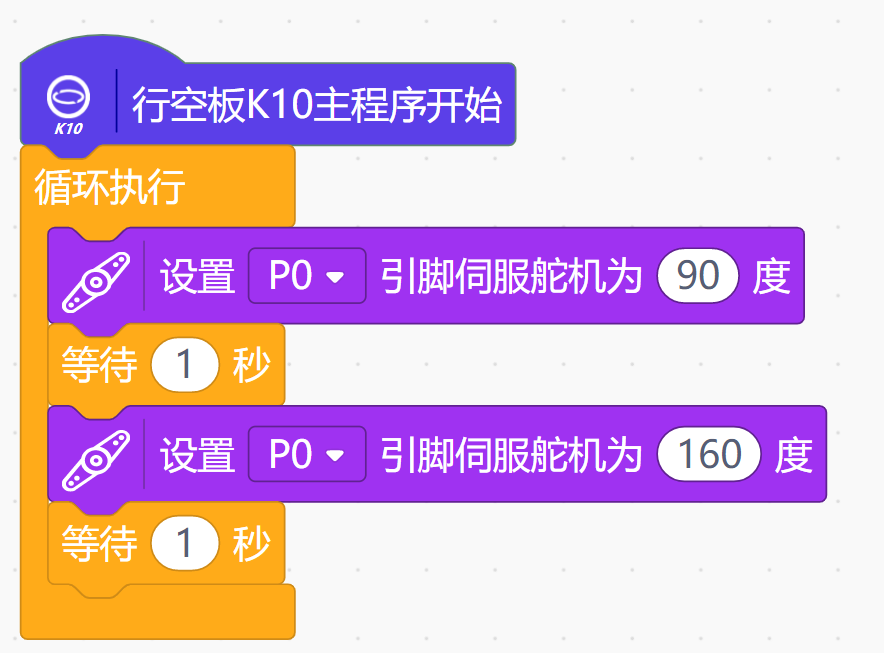
其他通用扩展板,接线类似,扩展库可直接查找加载舵机库(0~180度),完成控制。
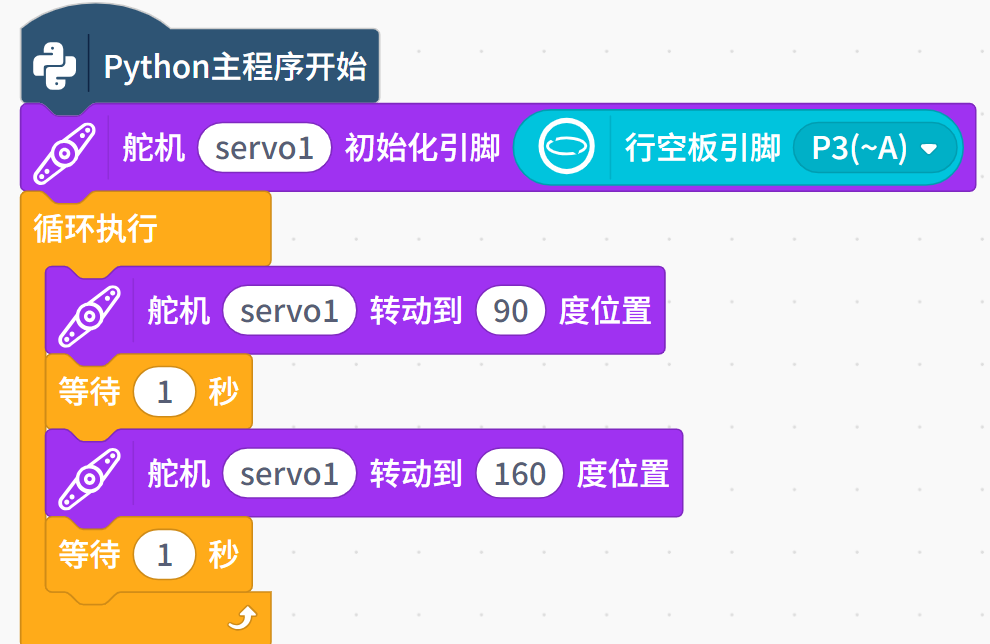
示例程序如下:
行空板M10控制
行空板M10控制舵机来回旋转
以行空板M10和扩展板(DFR1216)为例,控制舵机来回旋转。
器材清单:
行空板K10、多功能扩展板(DFR1216)、U形TypeC对HY2.0-4P线缆、离合舵机
软件准备:
1、下载及安装官网最新软件。下载地址:https://www.mindplus.cc 详细教程:Mind+基础wiki教程-软件下载安装
2、切换到“python模式”。
- mind+ v2:“扩展”中检索并选择“行空板M10”和“DFR1216”。
- mind+ v1: “扩展”中检索并选择“行空板M10”和“DFR1216”。
接线图:
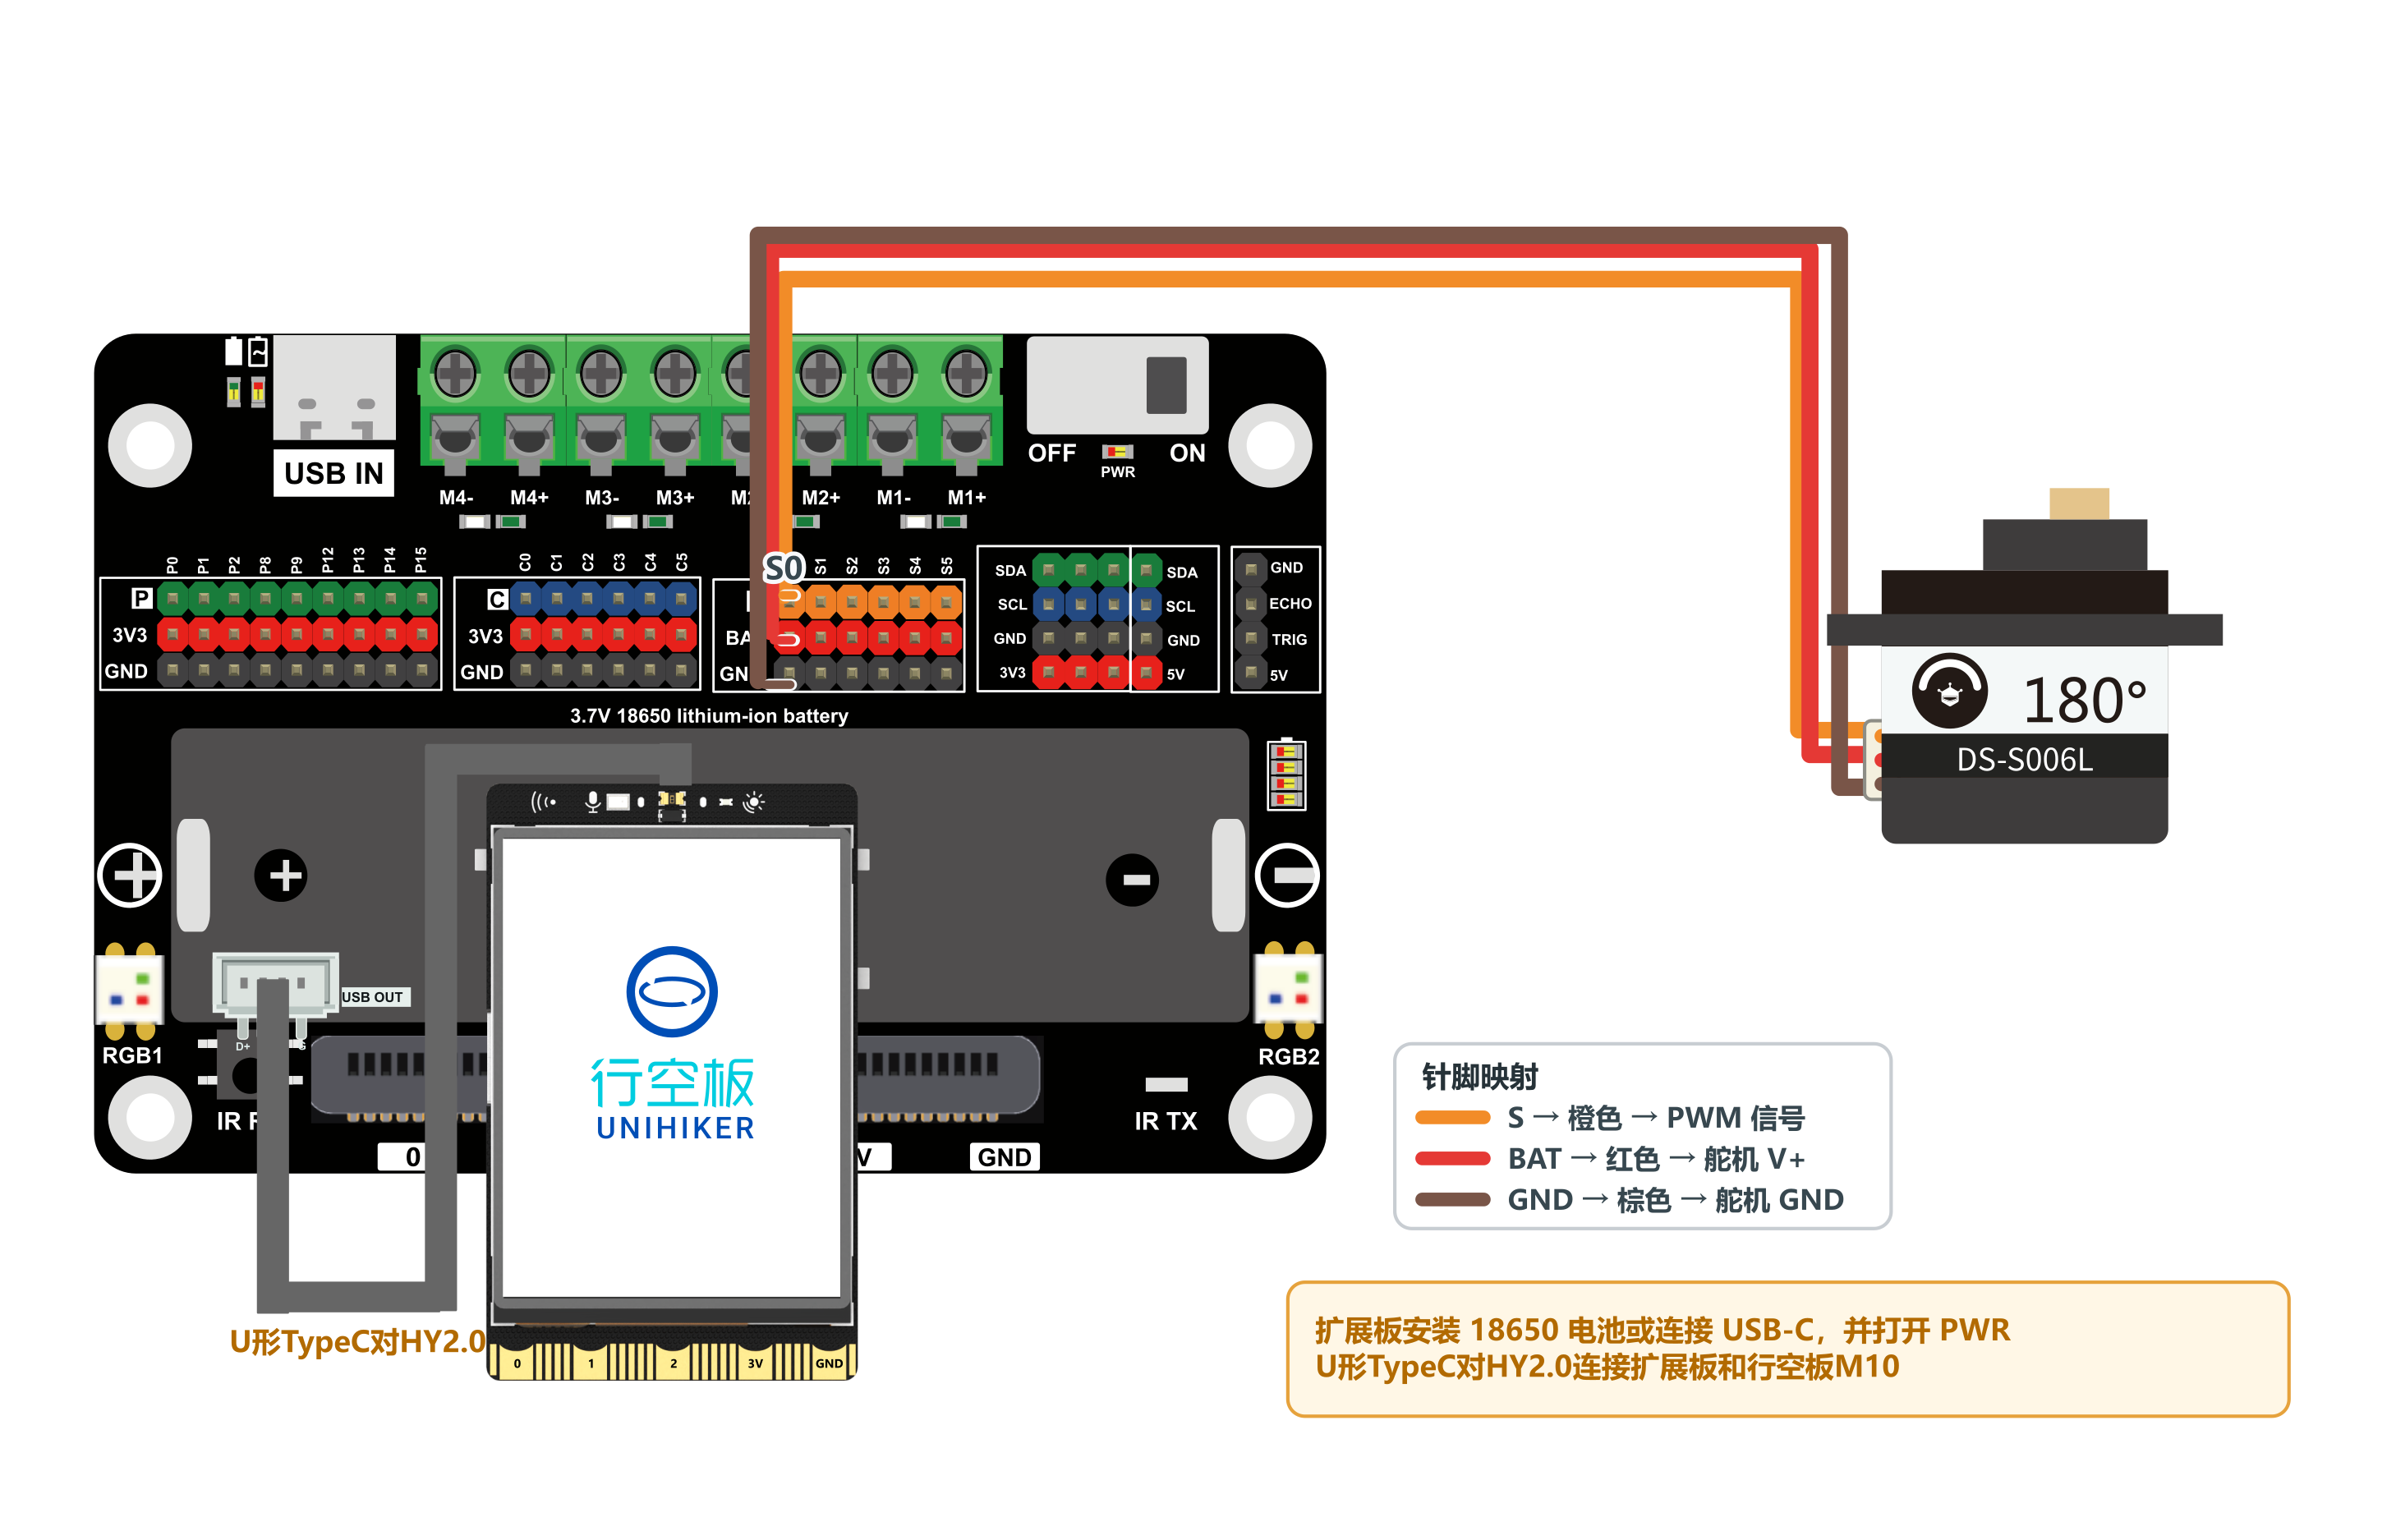
示例程序:
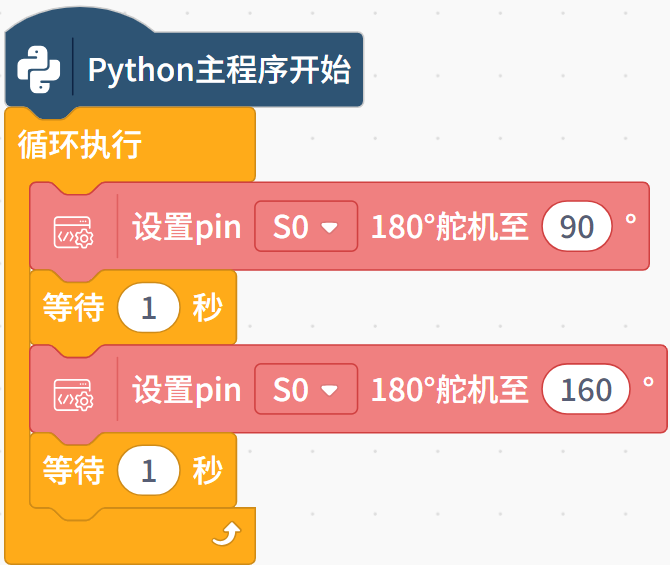
行空板M10其他扩展板控制舵机来回旋转
其他通用扩展板,接线类似(需选择行空板M10带“~”的引脚),扩展库可直接查找加载舵机库(0~180度),完成控制。
示例程序如下: