1.软硬件说明
1.1Arduino IDE介绍
Arduino IDE(Integrated Development Environment,集成开发环境)是专门为 Arduino 开源硬件平台 设计的一款编程软件,用于编写、编译和上传程序到 Arduino 主控板(如 UNO、MEGA、Nano、ESP32 等)。它是所有 Arduino 项目开发的核心工具。
Arduino IDE官网:https://www.arduino.cc/en/software/
1.2 DFRobot Arduino Uno R3介绍
DFRduino UNO R3是一块基于开放原始代码的Simple i/o平台,并且具有使用类似java,C语言的开发环境。让您可以快速使用Arduino语言与Flash或Processing…等软件,作出互动作品。
商城购买链接:https://www.dfrobot.com.cn/goods-1502.html
硬件连接
准备材料
准备材料
-
HUSKYLENS 2 x1
-
Gravity:4P传感器连接线(30cm) x1 (HUSKYLENS 2 包装内附赠)
-
[USB 转 Type-C 数据线](5V 3A USB转Type-C数据线-线材-DFRobot创客商城) x1
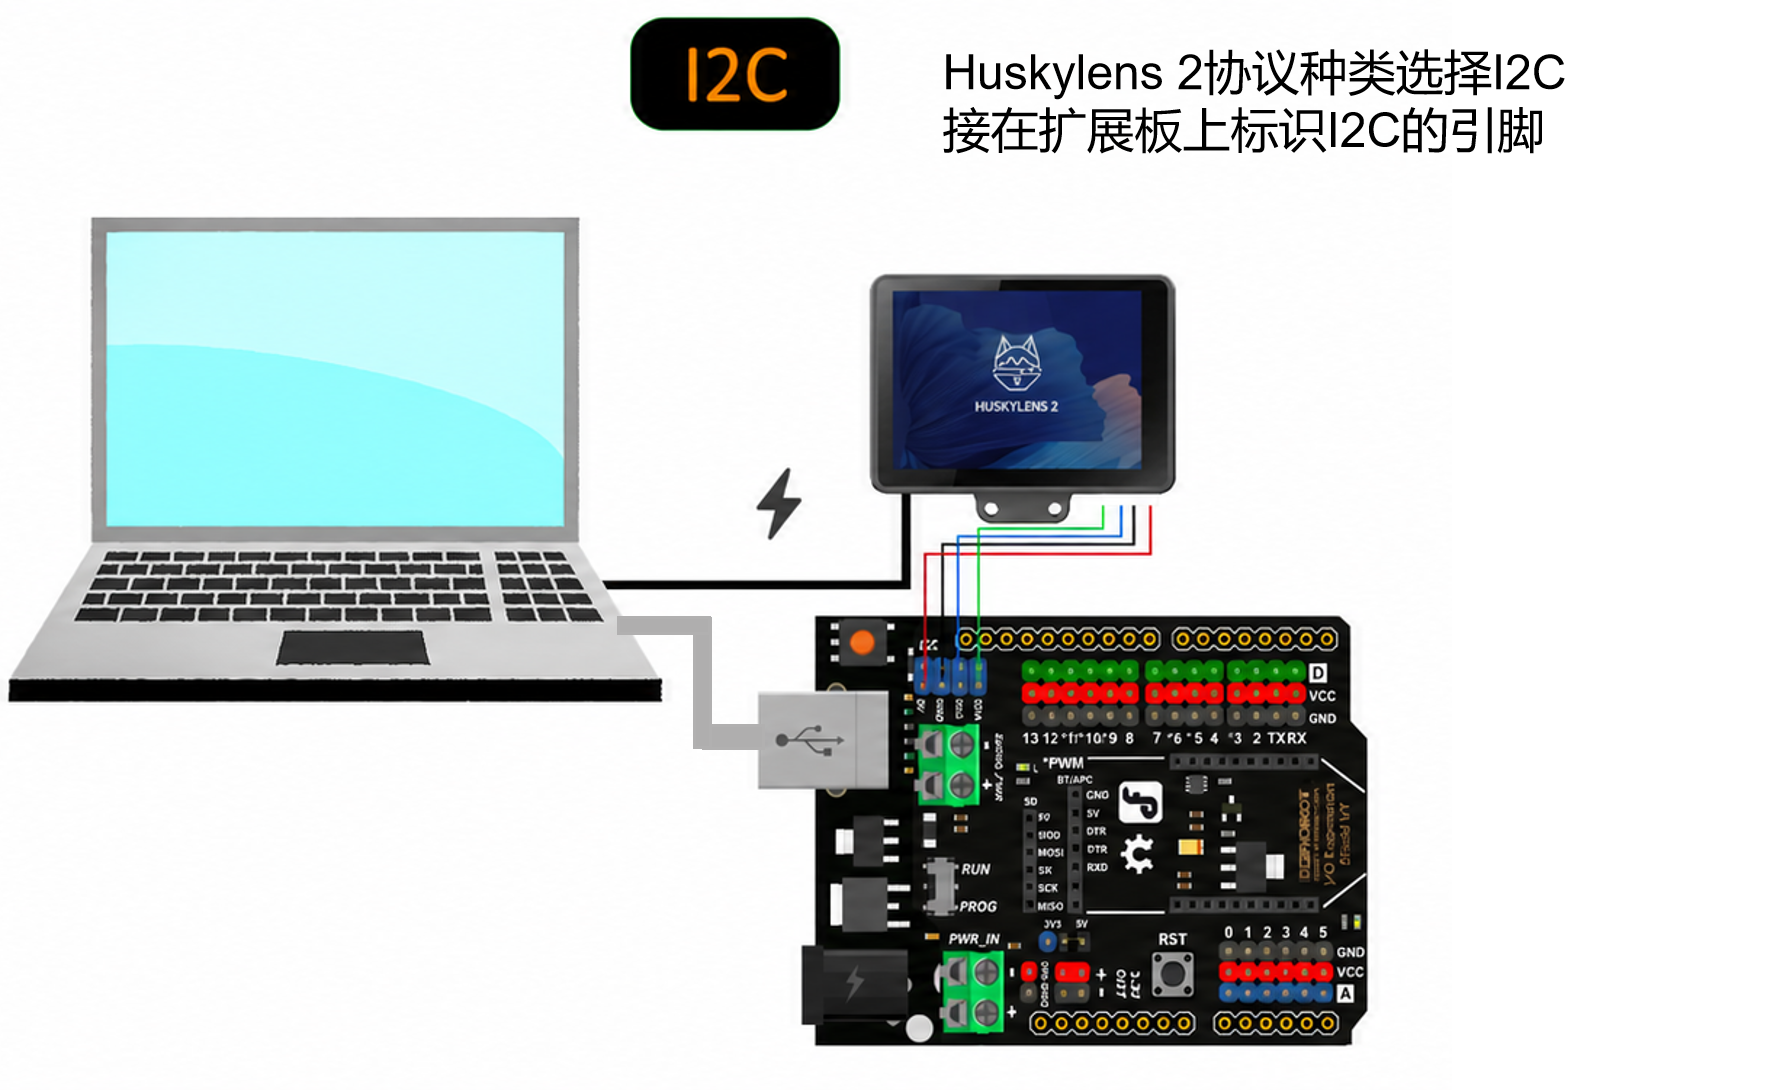
将HuskyLens 2 连接到Arduino主板对应的I2C引脚,使用电源线连接Arduino Uno与电脑。额外供电提示:Arduino Uno的I2C引脚输出的电压不足以支持HUSKYLENS 2正常工作,当HUSKYLENS 2接在Arduino Uno上时须有额外数据线连接HUSKYLENS 2的Type-C接口与电源,为HUSKYLENS 2进行额外供电。I2C接线图可参考下图,教程中将主要使用I2C模式进行讲解。
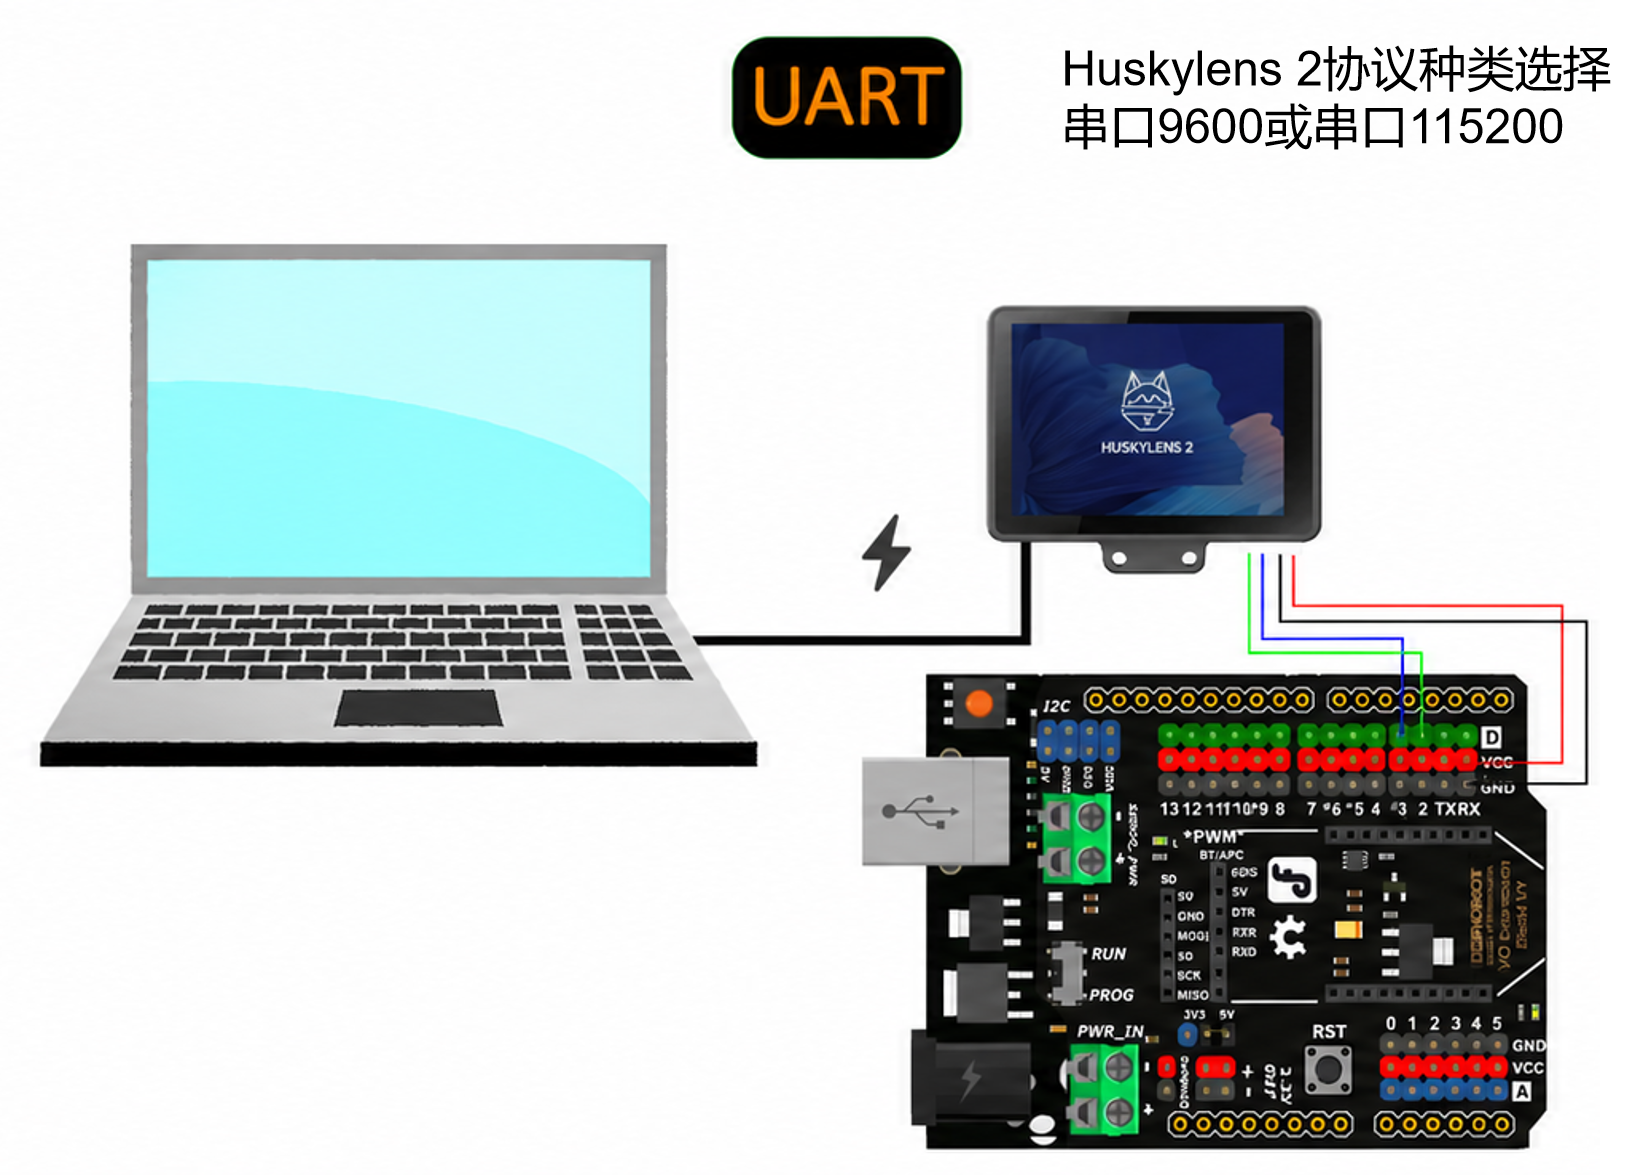
HUSKYLENS 2 UART 接线说明
将 HUSKYLENS 2 的四根连接线按下表连接到 Arduino:
| 线色 | Arduino 端连接 |
|---|---|
| 红色 | VCC |
| 黑色 | GND |
| 蓝色 | D3 的信号引脚(TX) |
| 绿色 | D2 的信号引脚(RX) |
使用此接线方式时,程序应将 D2 设置为软件串口的接收引脚(RX),D3 设置为发送引脚(TX),例如:SoftwareSerial mySerial(2, 3);。
在 HUSKYLENS 2 的系统设置中,将通信协议切换为 UART,并确保设备与 Arduino 程序设置的波特率一致。若程序使用其他串口引脚,请相应调整接线。
3.加载HUSKYLENS 2 库
第一步:首先需要下载HUSKYLENS Arduino Library,
点击此处访问HUSKYLENSV2 Gitee:https://gitee.com/dfrobot/DFRobot_HuskylensV2/。
点击下载zip文件
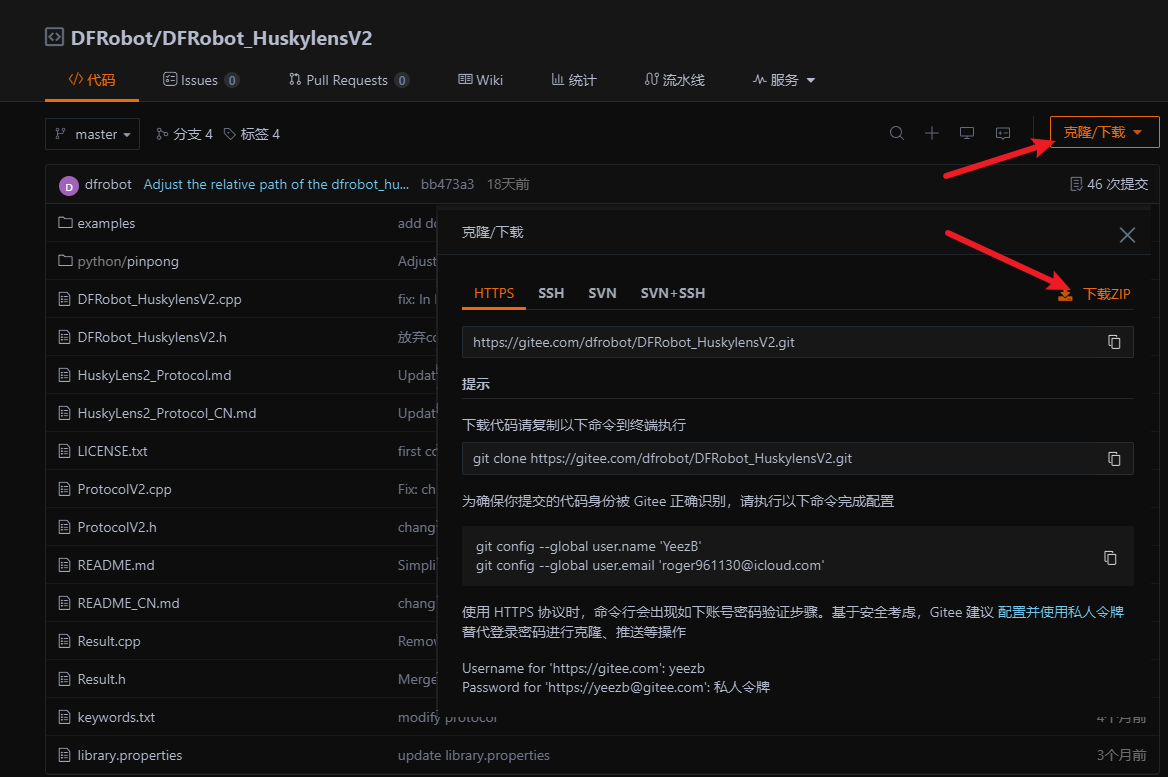
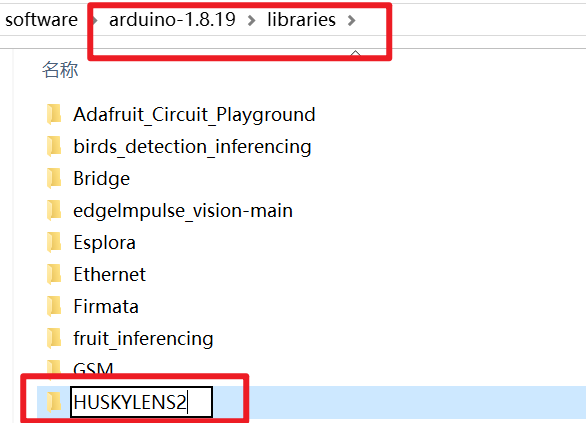
第二步:将下载的文件解压到Arduino IDE所在的“libraries”文件夹的目录下,并将文件名修改为HUSKYLENS 2。
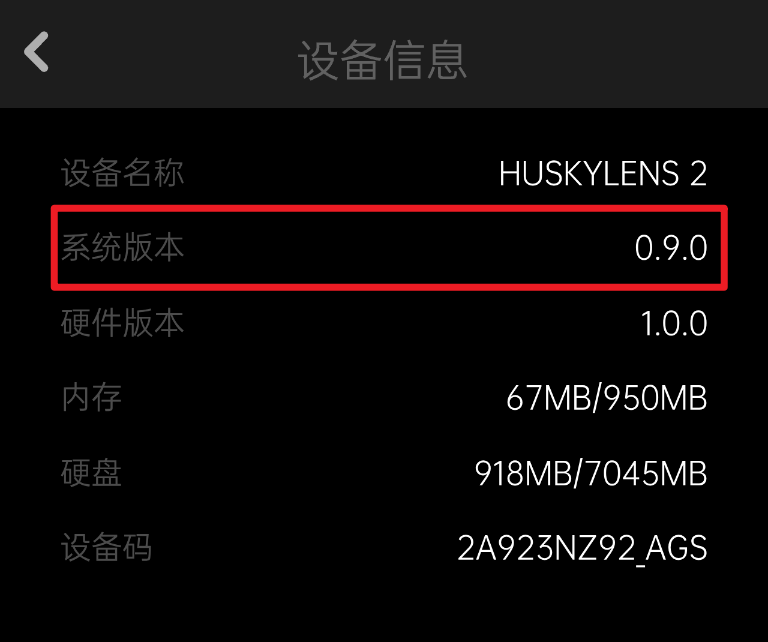
建议在开始制作项目前,确认并将HUSKYLENS 2固件更新为最新版本,截止2026年1月,当前HUSKYLENS 2最新固件为1.2,找到系统设置 - 设备信息,可以看到当前的系统版本。更新固件请见:点击跳转